Um editor de imagens tem cinco botões que mexem numa figura inteira: mover, espelhar, girar, redimensionar e inclinar. Por trás de cada botão há uma regra única aplicada a todos os pontos, e quatro dos cinco cabem em quatro números. Que números são esses, como se lê neles o que a figura vai sofrer (e em que sentido gira), por que aplicar dois botões em ordens diferentes dá figuras diferentes, e como um único número, o determinante, diz quanto a área mudou e se a figura virou do avesso?
O que você vai aprender
Escrever uma translação como soma de um vetor fixo a cada ponto, descobrir o vetor a partir de um ponto e da sua imagem e reconhecer que ela preserva distâncias, direções e áreas, mas não deixa ponto algum no lugar.
Aplicar uma matriz 2×2 a um ponto escrito como coluna, ler nas colunas da matriz as imagens de (1, 0) e (0, 1) e construir a matriz de uma transformação a partir dessas duas imagens.
Reconhecer e escrever as matrizes das reflexões nos eixos e nas bissetrizes, das rotações de ângulo θ em torno da origem (sentido anti-horário positivo, sinal do seno decidindo o sentido), das homotetias e escalas e dos cisalhamentos.
Decidir em que quadrante cai a imagem de um ponto ou de um segmento aplicando a matriz a um ponto genérico (x, y) e lendo os sinais das coordenadas novas, como pediu o PAS 3 de 2025.
Compor transformações multiplicando matrizes na ordem certa (a primeira aplicada fica à direita), saber que em geral o produto não comuta e usar as exceções: rotações entre si, e rotações com homotetias.
Usar o valor absoluto do determinante como fator de área (e o sinal como indicador de orientação preservada ou invertida), reconhecendo que determinante zero achata o plano numa reta ou num ponto.
Encontrar os pontos fixos e as retas invariantes de uma transformação e usá-los para identificar o tipo (rotação, reflexão, cisalhamento, homotetia, translação).
Distinguir isometrias (translação, rotação, reflexão e reflexão deslizante, que preservam distâncias) de semelhanças (que multiplicam todas as distâncias por um mesmo fator), como pediu o PAS 1 de 2022 sobre a obra de Escher.
Ler figuras impressas: dizer qual matriz levou o quadrado unitário num dado paralelogramo e decidir se existe uma matriz que leva pontos dados em imagens dadas, contando condições e incógnitas, como no PAS 3 de 2022.
Evitar os erros clássicos: confundir o sentido do giro, trocar a ordem dos fatores na composição, tratar translação como matriz 2×2, esquecer que a origem é fixa por toda matriz e supor que quatro pontos cabem sempre em quatro incógnitas.
Um estudante monta o cartaz da feira de ciências num editor de imagens. Ele importa o logotipo da escola, que fica torto; usa o botão girar e o desenho roda; fica pequeno; usa redimensionar e ele cresce; precisa de uma cópia espelhada para o canto oposto; usa espelhar; por fim arrasta tudo para o centro da folha. Quatro botões, quatro operações, e nenhuma delas foi feita pixel a pixel: cada botão aplica a todos os pontos do logotipo a mesma regra, que recebe as coordenadas (x,y) de um ponto e devolve as coordenadas (x′,y′) do ponto de chegada. Arrastar é somar um par fixo a cada ponto. Girar, espelhar, redimensionar e inclinar são regras de outro tipo: x′ e y′ são combinações de x e y com coeficientes fixos, e os coeficientes cabem numa matriz 2×2. É o que esta página estuda: as transformações do plano, as matrizes que as representam, o que acontece quando se aplica uma depois da outra e os números que dizem, sem desenhar nada, quanto a figura cresceu, se virou do avesso e que pontos ficaram parados.
Mover uma figura inteira é somar o mesmo par a todos os pontos
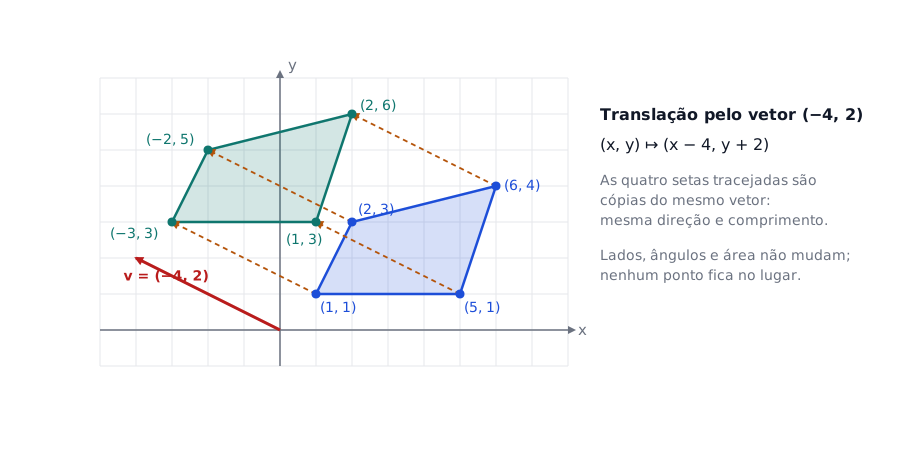
A operação mais simples é a translação: cada ponto se desloca a mesma distância na mesma direção. Se o deslocamento é “4 para a esquerda e 2 para cima”, o ponto (x,y) vai para (x−4,y+2). O par (−4,2) é o vetor da translação; a regra é somar esse vetor a cada ponto.
Translação pelo vetor $\vec{v} = (a, b)$
T(x,y)=(x+a,y+b).
Toda translação preserva distâncias, ângulos, áreas e a direção dos segmentos: a figura chega congruente e “paralela” à original. Para descobrir o vetor, basta um ponto e a sua imagem: v=P′−P. Uma translação com v=(0,0) não deixa nenhum ponto no lugar.
Translação pelo vetor (−4,2): as quatro setas que ligam cada vértice à sua imagem são cópias do mesmo vetor. A figura não gira, não cresce e não se deforma; só muda de lugar. Diagrama autoral.
Exemplo resolvido 1: achar o vetor e aplicar. Numa animação, o vértice A(3,−1) de um triângulo foi parar em A′(−1,4) por uma translação. Para onde foram os outros vértices, B(5,0) e C(4,3)? O vetor é A′−A=(−1−3,4−(−1))=(−4,5). Logo B′=(5−4,0+5)=(1,5) e C′=(4−4,3+5)=(0,8). Conferência: o lado BC mede 12+32=10 e o lado B′C′ mede (0−1)2+(8−5)2=10; distâncias preservadas, como toda translação exige.
Há um detalhe de estrutura que vai importar na seção seguinte: a translação não pode ser escrita como uma matriz 2×2 aplicada ao ponto. Uma matriz leva a origem na origem (multiplicar qualquer matriz pela coluna (0,0) dá (0,0)), e uma translação de vetor não nulo tira a origem do lugar. Translação é soma; as transformações da próxima seção são produto.
As colunas da matriz dizem para onde vão (1,0) e (0,1)
Uma matriz M=(acbd) age sobre um ponto escrito como coluna, pela conta linha sobre coluna: a primeira linha de M multiplica a coluna e produz a nova abscissa, a segunda linha produz a nova ordenada,
x′=ax+by,y′=cx+dy,isto eˊ,(x,y)↦(x′,y′).
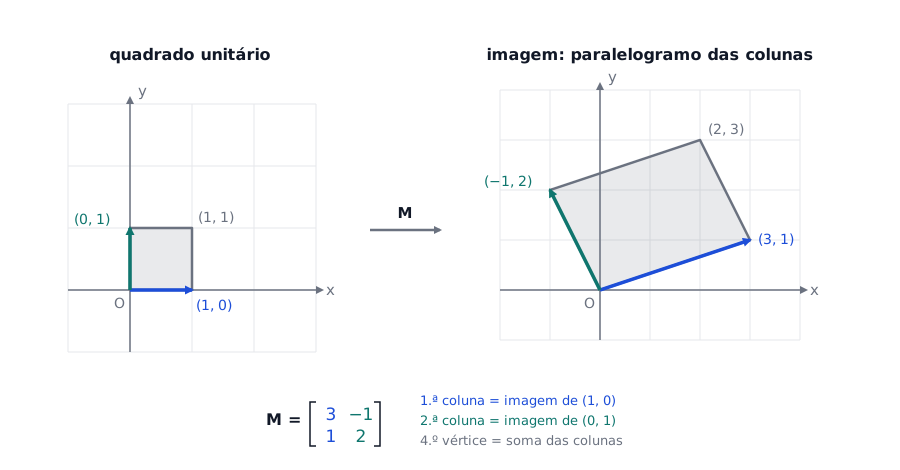
Aplique-a ao ponto (1,0): sai (a,c), a primeira coluna. Aplique ao ponto (0,1): sai (b,d), a segunda coluna. Essa leitura é a chave de toda a página: a primeira coluna é a imagem de (1,0) e a segunda é a imagem de (0,1). E como qualquer ponto se escreve (x,y)=x⋅(1,0)+y⋅(0,1), a imagem de (x,y) é x vezes a primeira coluna mais y vezes a segunda: M(x,y)=x⋅(a,c)+y⋅(b,d). A matriz fica inteiramente determinada por onde ela manda dois pontos, e a figura inteira vai atrás.
Transformação linear do plano
Uma transformação T dada por uma matriz 2×2 tem três propriedades que a definem: T(0,0)=(0,0) (a origem é fixa), T(P+Q)=T(P)+T(Q) e T(kP)=kT(P). Consequências geométricas: retas vão em retas (ou se achatam num ponto), segmentos em segmentos, pontos médios em pontos médios, retas paralelas em retas paralelas. O quadrado unitário, de vértices (0,0), (1,0), (1,1) e (0,1), vai no paralelogramo de vértices (0,0), (a,c), (a+b,c+d) e (b,d).
A matriz (31−12) manda (1,0) em (3,1) e (0,1) em (−1,2): as duas colunas. O quadrado unitário vira o paralelogramo gerado por esses dois vetores, com o quarto vértice na soma (2,3). Diagrama autoral.
Exemplo resolvido 2: construir a matriz pelas imagens. Uma transformação linear leva (1,0) em (3,1) e (0,1) em (−1,2). Qual é a matriz, e para onde vai o ponto (2,3)? As imagens são as colunas: M=(31−12). Então M(2,3)=(3⋅2+(−1)⋅3,1⋅2+2⋅3)=(3,8). Conferência pela combinação:2⋅(3,1)+3⋅(−1,2)=(6−3,2+6)=(3,8), o mesmo ponto.
Linha ou coluna?
As imagens de (1,0) e (0,1) são as colunas, não as linhas. A matriz (31−12) e a sua transposta (3−112) são transformações diferentes: a segunda leva (1,0) em (3,−1). Ao montar uma matriz a partir de uma figura, escreva cada imagem em pé.
Espelhar é trocar um sinal (ou trocar as coordenadas)
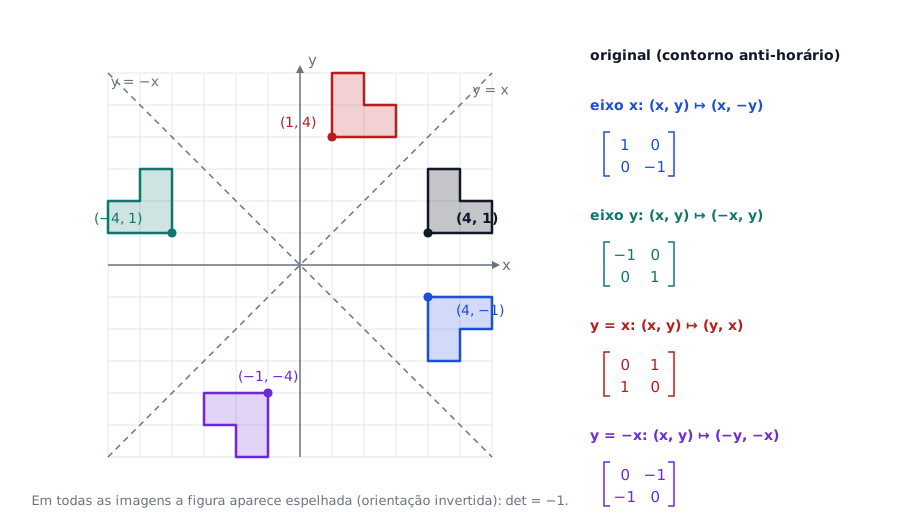
Uma reflexão leva cada ponto ao seu simétrico em relação a uma reta, o espelho. Com o espelho passando pela origem, a reflexão é linear e tem matriz; as quatro de prova são as dos eixos e das bissetrizes.
Espelho
Regra
Matriz
eixo x (reta y=0)
(x,y)↦(x,−y)
(100−1)
eixo y (reta x=0)
(x,y)↦(−x,y)
(−1001)
bissetriz y=x
(x,y)↦(y,x)
(0110)
bissetriz y=−x
(x,y)↦(−y,−x)
(0−1−10)
Cada uma sai da leitura das colunas. Para o espelho y=x, o ponto (1,0) vai para (0,1) e o ponto (0,1) vai para (1,0): as colunas são (0,1) e (1,0). Para o espelho y=−x, (1,0) vai para (0,−1) e (0,1) vai para (−1,0).
As quatro reflexões de prova aplicadas à mesma figura. Repare que a figura refletida é a imagem "no espelho": tem as mesmas medidas, mas a orientação invertida (o que era sentido anti-horário no contorno ficou horário). Diagrama autoral.
Três fatos sobre reflexões que a prova gosta de testar:
Reflexão desfaz a si mesma. Refletir duas vezes no mesmo espelho devolve o ponto: S⋅S=I. Confira com o espelho y=x: (0110)(0110)=(1001).
Duas reflexões seguidas dão uma rotação. Refletir no eixo x e depois no eixo y leva (x,y) em (−x,−y): é a meia-volta em torno da origem, e não uma reflexão (não há espelho que leve (1,0) em (−1,0) e (0,1) em (0,−1) ao mesmo tempo). Em geral, duas reflexões em espelhos que se cruzam formando um ângulo φ compõem uma rotação de 2φ.
O determinante de uma reflexão é −1.1⋅(−1)−0=−1, 0⋅0−1⋅1=−1: o sinal negativo é a marca da inversão de orientação, assunto de uma seção adiante.
A meia-volta (x,y)↦(−x,−y), chamada às vezes de “simetria em relação à origem”, tem matriz (−100−1) e determinante +1: é uma rotação de 180°, e a figura chega girada, não espelhada.
Girar é usar seno e cosseno, e o sinal do seno escolhe o sentido
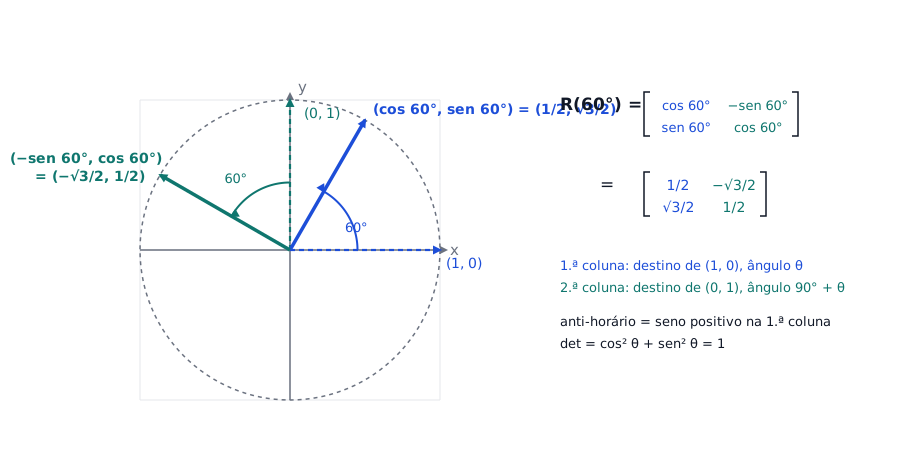
Para girar o plano de um ângulo θ em torno da origem, basta saber para onde vão (1,0) e (0,1). O ponto (1,0) está sobre o círculo unitário no ângulo 0°; girado de θ no sentido anti-horário, vai parar no ângulo θ, isto é, em (cosθ,senθ). O ponto (0,1) está no ângulo 90° e vai para 90°+θ, isto é, para (cos(90°+θ),sen(90°+θ))=(−senθ,cosθ). As duas imagens são as colunas.
Matriz de rotação de ângulo $\theta$ (anti-horário, centro na origem)
Casos de prova: R(90°)=(01−10), regra (x,y)↦(−y,x); R(180°)=(−100−1), regra (x,y)↦(−x,−y); R(−90°)=R(270°)=(0−110), regra (x,y)↦(y,−x), giro horário. Toda rotação preserva distâncias e áreas: detR(θ)=cos2θ+sen2θ=1.
A rotação de 60° lê-se nas colunas: (1,0) vai para (cos60°,sen60°) e (0,1) vai para (−sen60°,cos60°), um quarto de volta à frente no círculo. Diagrama autoral.
Exemplo resolvido 3: girar um triângulo de 60°. Os vértices O(0,0), P(2,0) e Q(1,3) formam um triângulo equilátero de lado 2. Para onde vão por R(60°)? Com cos60°=21 e sen60°=23, a matriz é (1/23/2−3/21/2). A origem fica. P′=(2⋅21,2⋅23)=(1,3): o vértice P caiu exatamente sobre o antigo Q. Q′=(21⋅1−23⋅3,23⋅1+21⋅3)=(21−23,3)=(−1,3). Conferência: as três imagens estão a distância 2 da origem (1+3=2) e P′Q′ mede (−1−1)2+0=2: o triângulo chegou equilátero, como a rotação exige, e girou um sexto de volta, ocupando a posição vizinha num hexágono.
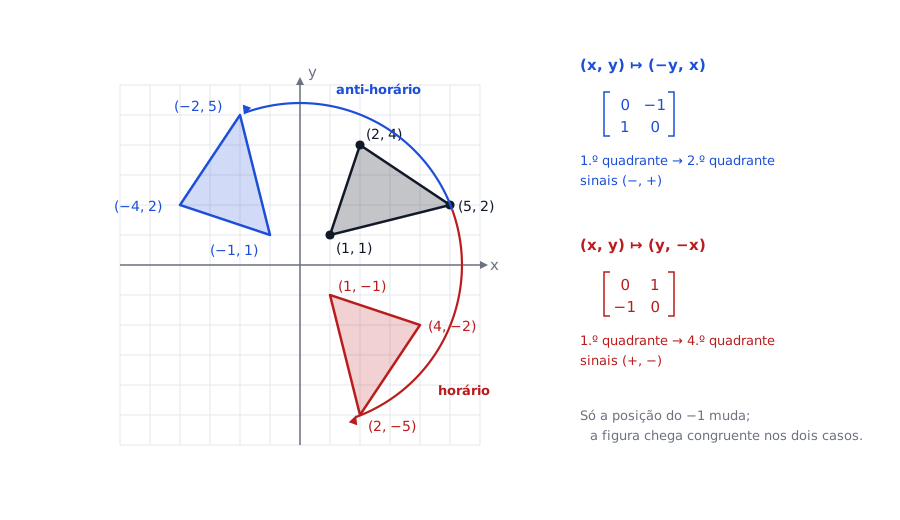
O sinal do seno é o que distingue o giro anti-horário do horário. Para θ=−90°, cos(−90°)=0 e sen(−90°)=−1, e a matriz fica (0−110). Comparada com R(90°), a diferença é só a posição do −1: em cima à direita, anti-horário; embaixo à esquerda, horário.
O $-1$ muda de canto, e o sentido muda
(01−10) leva (1,0) em (0,1): o eixo x positivo sobe para o eixo y positivo, giro anti-horário. (0−110) leva (1,0) em (0,−1): o eixo x positivo desce, giro horário. Em vez de memorizar qual é qual, faça o teste de um segundo: multiplique a matriz por (1,0) e veja se a imagem subiu ou desceu. O mesmo teste serve para qualquer ângulo: a primeira coluna é o destino de (1,0), e a altura dela (o seno) diz o sentido.
A mesma figura girada de um quarto de volta nos dois sentidos. Com (x,y)↦(−y,x) ela vai do primeiro ao segundo quadrante; com (x,y)↦(y,−x), do primeiro ao quarto. Os sinais das coordenadas novas decidem o quadrante antes de qualquer desenho. Diagrama autoral.
Na prova, a rotação costuma vir disfarçada de regra. O PAS 3 de 2025 descreveu, para cada ponto P(x,y) de um canavial, o ponto Q(a,b) cujas coordenadas são as linhas do produto (0−110)(xy), e afirmou que, se P percorresse um segmento da reta 3x+4y=800 situado no primeiro quadrante, os pontos Q formariam um segmento no quarto quadrante. Feito o produto, a=y e b=−x. Para um ponto do primeiro quadrante, x>0 e y>0, logo a>0 e b<0: quarto quadrante, e o item está certo. Que a transformação seja a rotação horária de 90° é informação extra, útil para saber que o segmento chega com o mesmo comprimento; o julgamento só precisou dos sinais. Dá para ir além e achar a reta de chegada: como x=−b e y=a, a condição 3x+4y=800 vira −3b+4a=800, ou 4a−3b=800; as extremidades (3800,0) e (0,200) do segmento original vão para (0,−3800) e (200,0), e o segmento imagem desce do eixo x positivo para o eixo y negativo, atravessando o quarto quadrante.
Composição de rotações é a soma dos ângulos: girar β e depois α é girar α+β, isto é, R(α)⋅R(β)=R(α+β). Isso faz das rotações uma família rara em que a ordem não importa, e esconde duas fórmulas de trigonometria: a entrada da primeira linha e primeira coluna do produto é cosαcosβ−senαsenβ, que tem de ser cos(α+β); a entrada logo abaixo é senαcosβ+cosαsenβ, que tem de ser sen(α+β). Girar e desgirar devolve a identidade: R(θ)⋅R(−θ)=R(0°)=I, de modo que a inversa de uma rotação é a rotação do ângulo oposto, que é também a transposta da matriz.
Onde a rotação de $90°$ mora
Girar uma foto no celular é aplicar R(90°) ou R(−90°) a cada pixel, com a origem no centro da imagem. A ponte com os números complexos é direta: multiplicar um complexo por i é girá-lo 90° no sentido anti-horário, e multiplicar por cosθ+isenθ é aplicar R(θ); a página de números complexos trata essa segunda linguagem para o mesmo giro. Os motores de jogos e os programas de desenho vetorial guardam cada objeto com uma matriz que acumula todos os giros, escalas e inclinações já aplicados, e multiplicam por ela só na hora de desenhar.
Ampliar, reduzir e esticar: homotetias e escalas
A homotetia de centro na origem e razão k multiplica cada ponto por k: (x,y)↦(kx,ky), matriz kI=(k00k). Com k=2, todas as distâncias dobram e todas as áreas quadruplicam; com k=21, as distâncias caem à metade e as áreas, a um quarto. Com k negativo, a figura é ampliada por ∣k∣e girada de 180°: −2I=2⋅R(180°). A homotetia preserva ângulos e a forma; é o protótipo da semelhança.
Quando os fatores são diferentes nos dois eixos, (k100k2), a transformação é uma escala: (x,y)↦(k1x,k2y). A matriz (2001/2) duplica as larguras e divide as alturas por 2; um círculo vira uma elipse, um quadrado vira um retângulo, ângulos mudam, mas a área não: 2⋅21=1. Escalas com k1=1 e k2=−1 não são “esticar”, são a reflexão no eixo x; o quadro das reflexões é o caso particular em que os fatores valem ±1.
Exemplo resolvido 4: homotetia com centro fora da origem. Um arquiteto amplia uma planta por um fator 3 a partir do ponto C(1,1), e não da origem. Para onde vai P(2,3)? Uma homotetia de centro C leva P ao ponto P′=C+k(P−C): o vetor de C a P é esticado por k. Aqui P−C=(1,2), então P′=(1,1)+3⋅(1,2)=(4,7). Conferência:C, P e P′ devem estar alinhados, com CP′=3⋅CP: CP=1+4=5 e CP′=9+36=35. Em linguagem de matrizes, a conta é “translade C para a origem, aplique 3I, translade de volta”: três passos em vez de uma matriz só, porque a homotetia centrada fora da origem não é linear (a origem sai do lugar).
Inclinar sem mudar a área: o cisalhamento
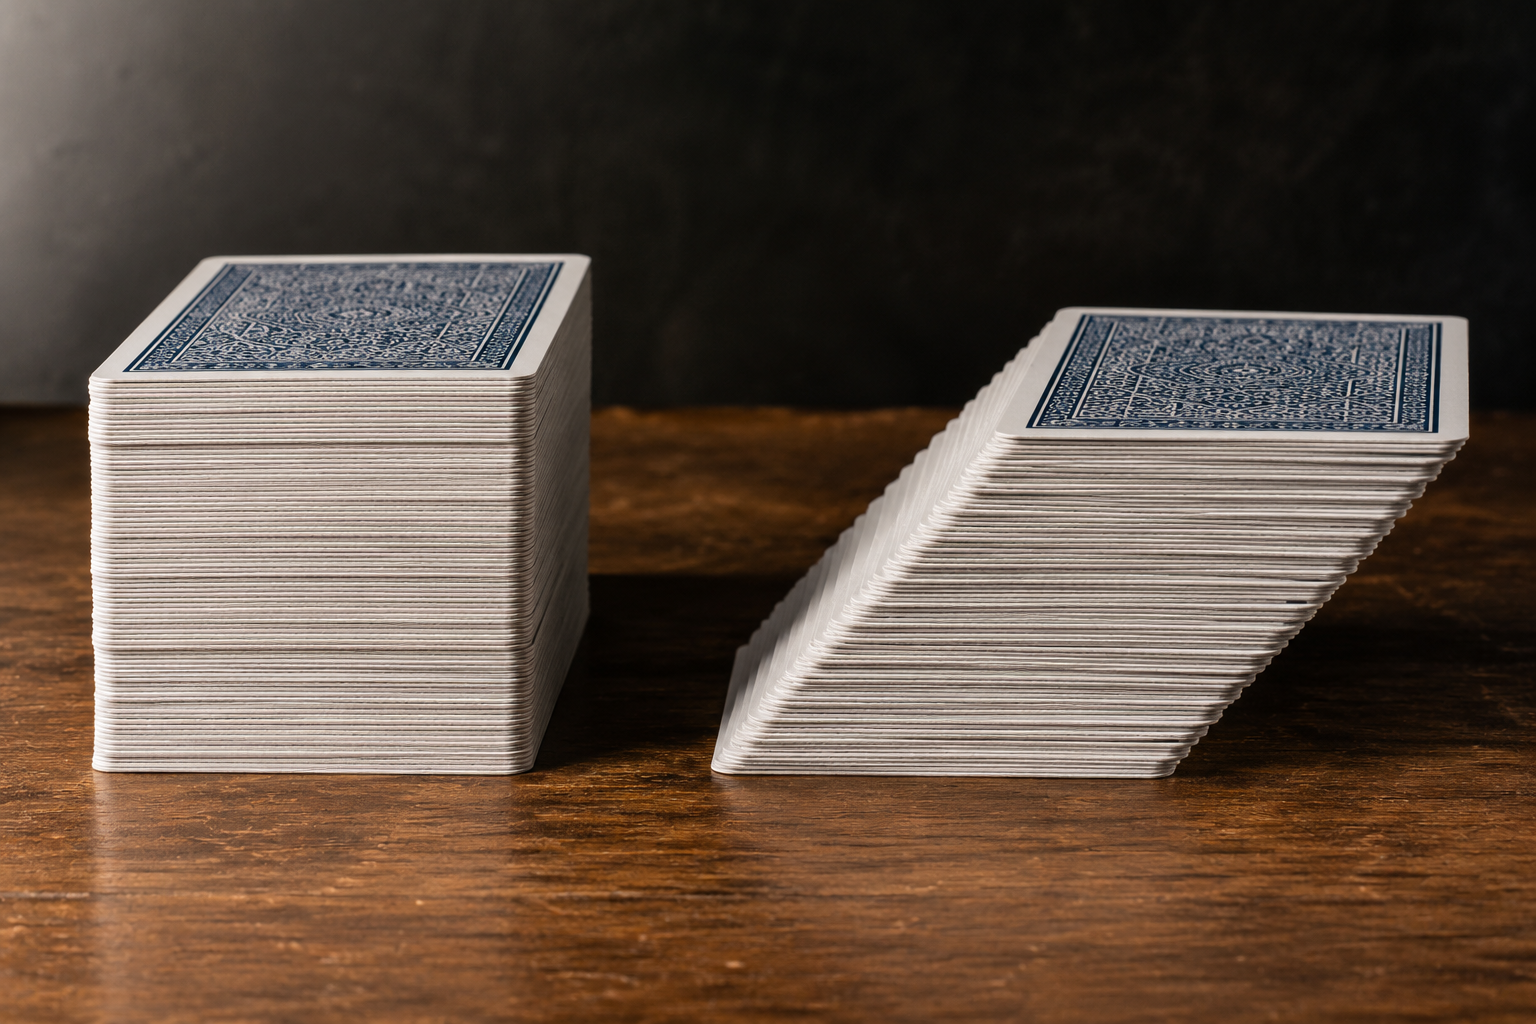
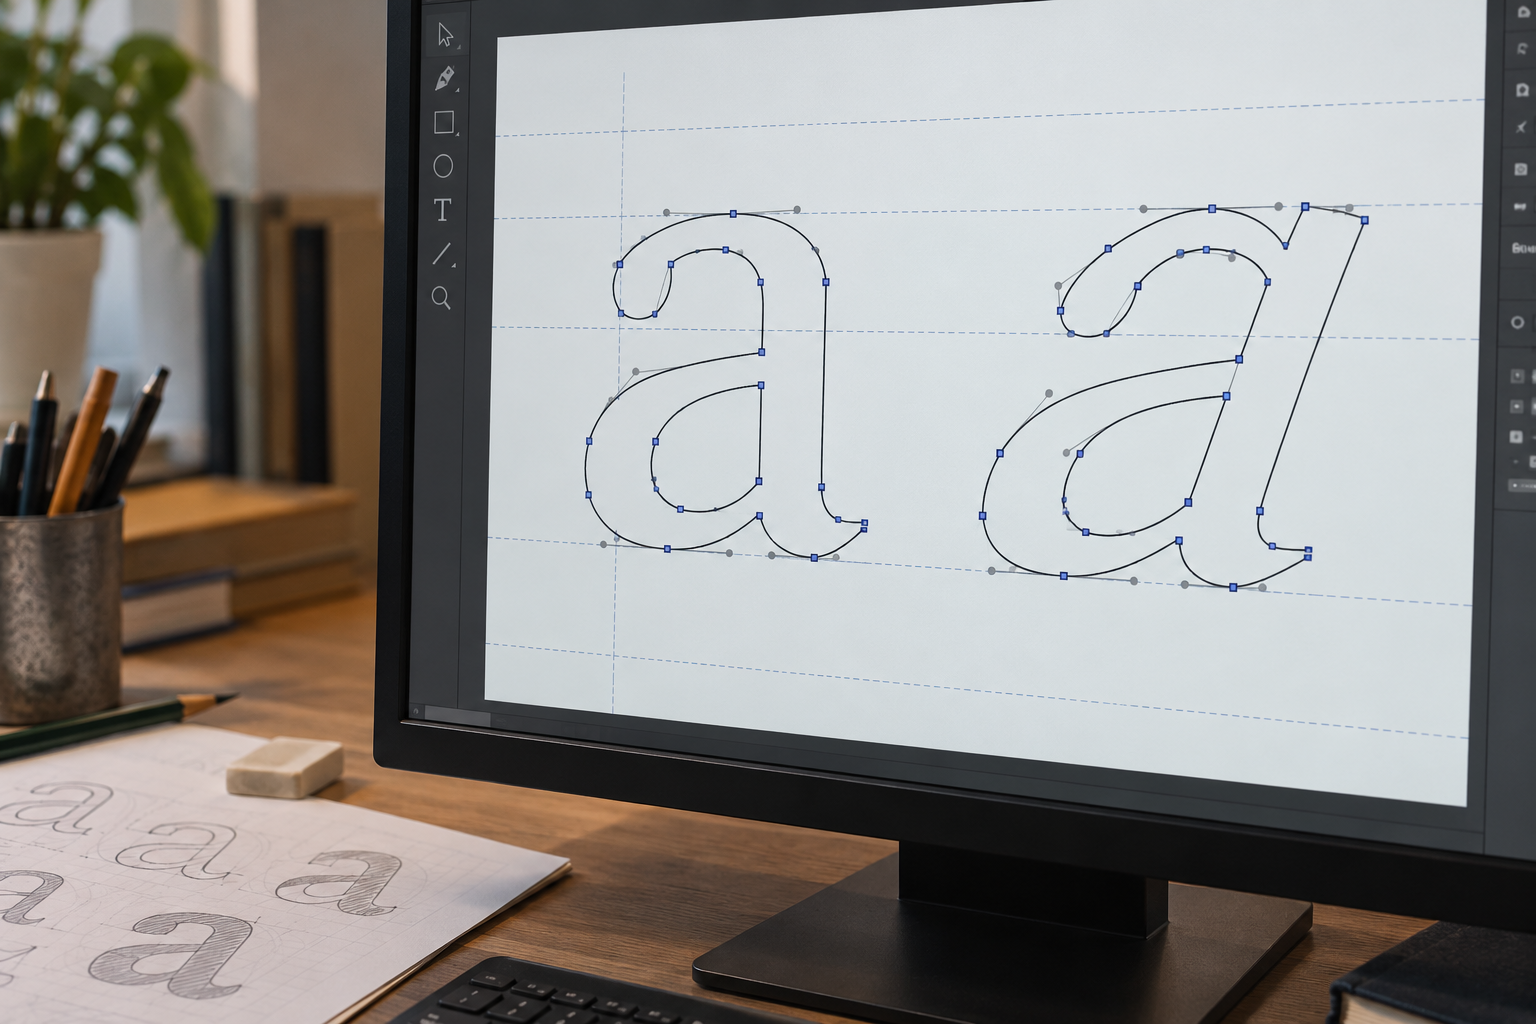
O cisalhamento horizontal de fator k desliza cada ponto para a direita proporcionalmente à sua altura: (x,y)↦(x+ky,y), matriz (10k1). Os pontos do eixo x (altura zero) não se movem; os de altura 1 andam k; os de altura 2 andam 2k. Um retângulo com a base no eixo x vira um paralelogramo de mesma base e mesma altura, portanto de mesma área: det=1⋅1−k⋅0=1. É a transformação que os programas de texto usam para produzir um itálico sintético a partir de uma fonte reta (cada linha horizontal da letra desliza, com k perto de 0,2, o que dá uma inclinação de uns 12°), e a que aparece quando um baralho de cartas empilhado é empurrado de lado. O cisalhamento vertical, (1k01), faz o mesmo com os papéis dos eixos trocados: o eixo y fica parado e os pontos sobem proporcionalmente a x.
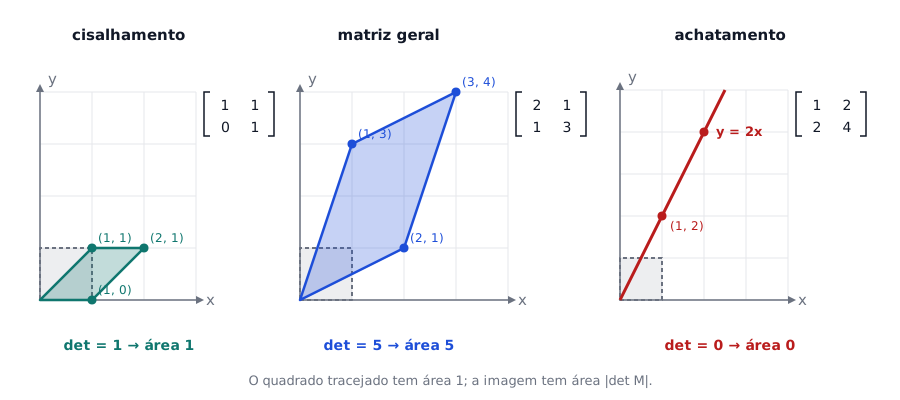
O quadrado unitário tem área 1; a sua imagem tem área ∣detM∣. O cisalhamento inclina sem mudar a área (determinante 1); a matriz (2113) quintuplica as áreas; a matriz (1224), de determinante zero, achata todo o plano sobre a reta y=2x. Diagrama autoral.
Aplicar uma depois da outra é multiplicar as matrizes, e a ordem importa
Se T1 tem matriz M1 e T2 tem matriz M2, aplicar primeiro T1 e depois T2 leva o ponto P a M2(M1P)=(M2M1)P. A transformação composta tem matriz M2⋅M1: a primeira a agir é a que fica mais à direita, encostada no ponto. Como o produto de matrizes em geral não comuta, trocar a ordem das transformações muda o resultado.
Composição de transformações
“T1 e depois T2” tem matriz M2M1 (lê-se da direita para a esquerda). A inversa de uma transformação, a que a desfaz, tem matriz M−1, e existe só quando detM=0. Comutam entre si: duas rotações (R(α)R(β)=R(α+β)=R(β)R(α)), uma rotação e uma homotetia (kI comuta com qualquer matriz), duas escalas, duas translações. Não comutam, em geral: uma rotação e uma reflexão, uma reflexão e outra reflexão em espelho diferente, uma escala e uma rotação.
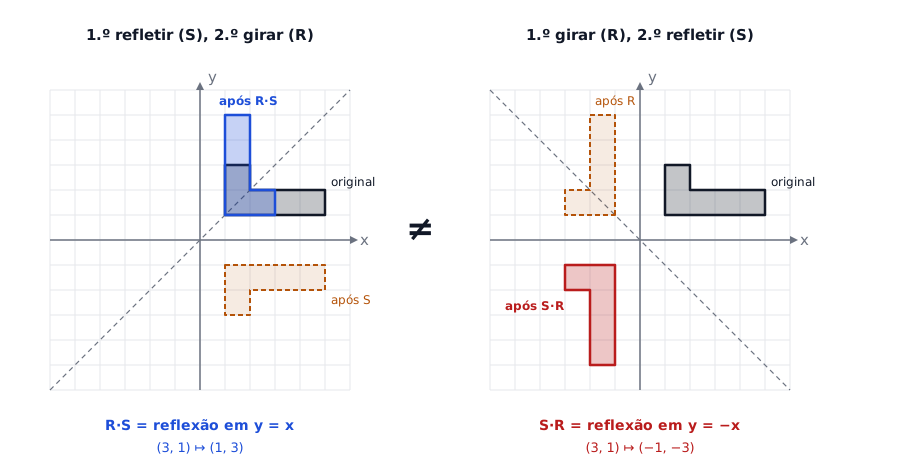
Exemplo resolvido 5: espelhar e girar nas duas ordens. Seja S a reflexão no eixo x e R a rotação de 90° anti-horária. Aplique ao ponto (3,1) nas duas ordens. Primeiro S, depois R:S(3,1)=(3,−1), e R(3,−1)=(−(−1),3)=(1,3). Pela matriz composta, R⋅S=(01−10)(100−1)=(0110), a reflexão na bissetriz y=x, que de fato leva (3,1) em (1,3). Primeiro R, depois S:R(3,1)=(−1,3) e S(−1,3)=(−1,−3). Pela matriz, S⋅R=(100−1)(01−10)=(0−1−10), a reflexão na bissetriz y=−x, que leva (3,1) em (−1,−3). Os dois resultados são reflexões (produto de uma reflexão por uma rotação inverte a orientação uma vez), mas em espelhos diferentes: (1,3) e (−1,−3) são pontos distintos. Conferência: os dois resultados são simétricos em relação à origem, e isso tem explicação: S⋅R=R(180°)⋅(R⋅S), pois (−100−1)(0110)=(0−1−10). Ambas as compostas têm determinante −1, e (1,3) e (−1,−3) estão à mesma distância da origem que (3,1), 10: a isometria foi preservada nas duas ordens, mas o destino não.
As mesmas duas transformações em ordens trocadas: R⋅S é a reflexão em y=x e S⋅R é a reflexão em y=−x. A matriz da composta se escreve da direita para a esquerda: a primeira a agir fica junto do ponto. Diagrama autoral.
Um uso prático da composição é a rotação em torno de um ponto qualquer, que, como a homotetia de centro fora da origem, não é linear. Para girar de θ em torno de C: translade C para a origem, aplique R(θ), translade de volta. Para girar 90° anti-horário em torno de C(2,1) o ponto P(5,2): P−C=(3,1); R(90°)(3,1)=(−1,3); P′=(2,1)+(−1,3)=(1,4). Distância de C a P e a P′: 10 nas duas.
O determinante mede quanto a área mudou, e o sinal diz se a figura virou do avesso
A imagem do quadrado unitário por M=(acbd) é o paralelogramo gerado pelos vetores (a,c) e (b,d), e a área desse paralelogramo é ∣ad−bc∣=∣detM∣. Como toda figura pode ser aproximada por quadradinhos, e cada quadradinho vai num paralelogramo com área multiplicada pelo mesmo fator, vale em geral:
Determinante como fator de área
Para qualquer figura de área A, a imagem por M tem área ∣detM∣⋅A. O sinal de detM diz o que aconteceu com a orientação: positivo, a figura chega com o mesmo sentido de percurso (o contorno que era anti-horário continua anti-horário); negativo, ela chega espelhada. Rotações, cisalhamentos e a identidade têm det=1 (área e orientação preservadas); reflexões têm det=−1 (área preservada, orientação invertida); homotetias de razão k têm det=k2; escalas têm det=k1k2. Se detM=0, a imagem de qualquer figura tem área zero: o plano inteiro é achatado numa reta (ou num ponto), a transformação não tem inversa e os pontos de chegada não permitem recuperar os de partida.
Exemplo resolvido 6: área de um triângulo transformado. O triângulo de vértices (0,0), (2,0) e (0,2) tem área 2. Qual é a área da sua imagem por M=(2113)? Pelo determinante, detM=6−1=5, e a imagem tem área 5⋅2=10. Conferência direta: as imagens dos vértices são (0,0), (4,2) e (2,6); a área do triângulo com um vértice na origem é metade do módulo do determinante dos outros dois, 21∣4⋅6−2⋅2∣=21⋅20=10. As duas contas fecham. Como detM>0, o contorno (0,0)→(2,0)→(0,2), que é anti-horário, continua anti-horário na imagem.
O caso det=0 merece um exemplo. A matriz (1224) leva (x,y) em (x+2y,2x+4y)=(x+2y)⋅(1,2): toda imagem é um múltiplo de (1,2), isto é, está sobre a reta y=2x. O quadrado unitário vira um segmento, um círculo vira um segmento, e pontos diferentes, como (2,0) e (0,1), caem no mesmo lugar, (2,4). A segunda coluna é o dobro da primeira, e é exatamente por isso que o determinante se anula: as duas imagens básicas são paralelas, e o paralelogramo que elas geram é degenerado.
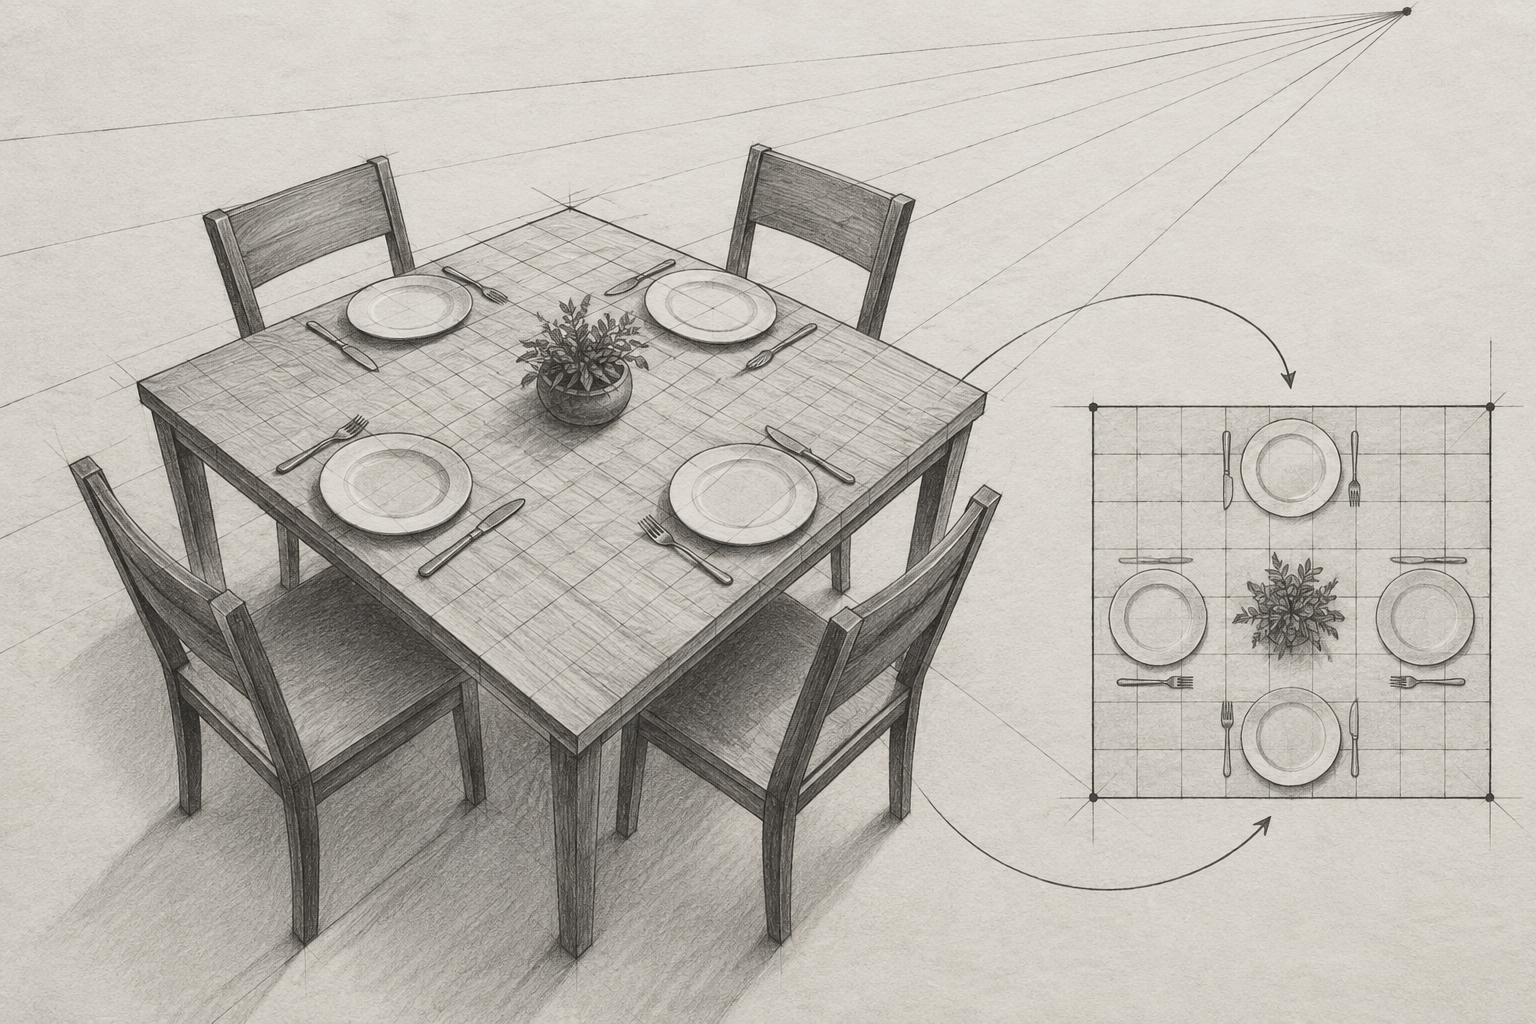
A mesa de Kuczyński (PAS 3 2022). Um texto-base da prova pôs a ilustração Jantar num plano cartesiano em decímetros, com os vértices da mesa em A(0,0), B(−2,5), C(4,6) e D(9,2), e informou que a matriz 491(5−229) leva esses pontos a A′, B′, C′ e D′, numa transformação que o texto chamou de cisalhamento. Vale aplicar a matriz: B′=491(5⋅(−2)+2⋅5,−2⋅(−2)+9⋅5)=491(0,49)=(0,1); C′=491(20+12,−8+54)=(4932,4946); D′=491(45+4,−18+18)=(1,0); A′=(0,0). A mesa inclinada chega quase num quadrado de lado 1. O determinante é 4921(45+4)=491, de modo que a área da mesa imagem é 491 da original; e a área original, pela fórmula das coordenadas aplicada ao quadrilátero ABCD, é 21∣0−32−46+0∣=39 dm² (esse 39 foi a resposta de um item tipo B do mesmo bloco). A mesa transformada tem, portanto, área 4939 dm², pouco menos que 1, como convém a uma figura que cabe quase no quadrado unitário. No sentido estrito desta página, um cisalhamento tem determinante 1 e uma reta fixa ponto a ponto; a matriz impressa, com determinante 491, inclina e encolhe, e o texto usou o nome no sentido largo de deformação que entorta a figura.
Que pontos ficam parados? Pontos fixos e retas invariantes
Um ponto fixo de uma transformação T é um ponto P com T(P)=P. Para uma matriz, a condição MP=P é um sistema linear homogêneo, (M−I)P=0, e as soluções dizem muito sobre o tipo da transformação:
Transformação
Pontos fixos
Retas invariantes (levadas em si mesmas)
translação, v=0
nenhum
todas as retas paralelas a v
rotação de θ=0° em torno de O
só a origem
nenhuma (para θ=180°, todas as retas pela origem)
reflexão num espelho r
todos os pontos de r
r e todas as retas perpendiculares a r
homotetia de razão k=1
só a origem
todas as retas pela origem
cisalhamento horizontal
todos os pontos do eixo x
todas as retas horizontais y=c
identidade
todos
todas
Uma reta invariante é uma reta que a transformação leva em si mesma, mesmo que os pontos dela troquem de lugar: no cisalhamento horizontal, a reta y=2 é invariante (cada ponto dela desliza 2k para a direita, mas continua na reta), enquanto só o eixo x é fixo ponto a ponto. Essa distinção decide itens do tipo “a transformação deixa a reta r no lugar”: é preciso saber se a pergunta é sobre a reta como conjunto ou sobre cada um dos seus pontos.
Exemplo resolvido 7: identificar uma transformação pelos pontos fixos. A matriz M=(31−20) deixa algum ponto parado além da origem? A condição M(x,y)=(x,y) dá 3x−2y=x e x=y. Da segunda, y=x; na primeira, 3x−2x=x, verdadeiro para todo x. Logo toda a reta y=x é fixa ponto a ponto. Não é uma reflexão (o determinante vale 0+2=2, e reflexões têm det=−1) nem um cisalhamento (que teria det=1): é uma transformação que fixa a bissetriz e estica o resto do plano, multiplicando as áreas por 2. Conferência:M(1,1)=(3−2,1)=(1,1) e M(5,5)=(15−10,5)=(5,5); já M(1,0)=(3,1) saiu do lugar.
Isometrias e semelhanças: o que se preserva
Isometria e semelhança
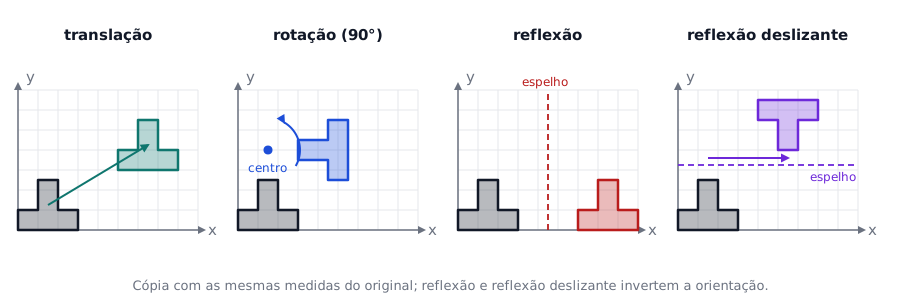
Uma isometria (do grego, “mesma medida”) é uma transformação que preserva distâncias: a imagem de qualquer segmento tem o comprimento do original. As isometrias do plano são de quatro tipos: translação, rotação, reflexão e reflexão deslizante (reflexão seguida de translação paralela ao espelho). Toda isometria preserva também ângulos e áreas, e leva uma figura numa figura congruente. Uma semelhança de razão k>0 multiplica todas as distâncias por k: preserva ângulos e a forma, multiplica áreas por k2 e leva uma figura numa figura semelhante; a homotetia é o exemplo-padrão, e toda semelhança é uma isometria composta com uma homotetia.
Quando a isometria é linear (fixa a origem), a matriz tem um formato reconhecível: as colunas, imagens de (1,0) e (0,1), têm comprimento 1 e são perpendiculares. Se o determinante é +1, a matriz é uma rotação R(θ); se é −1, uma reflexão num espelho pela origem. Uma semelhança linear de razão k é k vezes uma dessas: (1−111), por exemplo, tem colunas (1,−1) e (1,1), perpendiculares e de comprimento 2; ela é 2⋅R(−45°), uma rotação horária de 45° com ampliação por 2, e o seu determinante, 2=(2)2, confirma o fator de área.
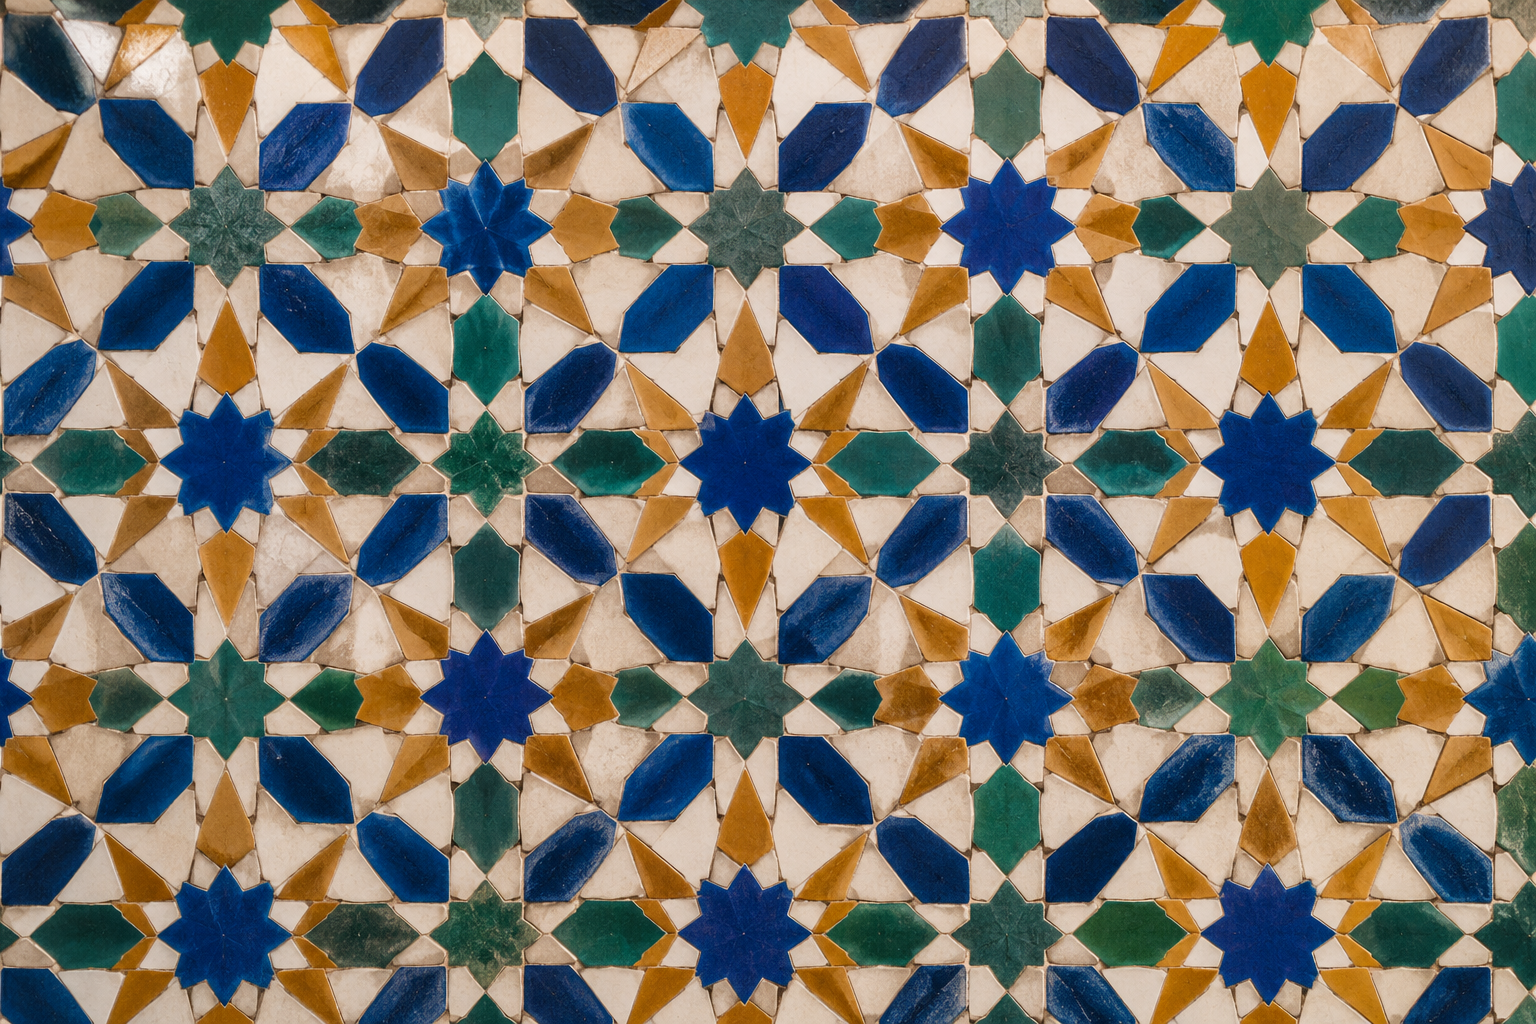
As isometrias são o vocabulário dos ladrilhamentos: cobrir o plano com cópias de um mesmo motivo é repetir o motivo por translações, rotações, reflexões e reflexões deslizantes, e as gravuras de M. C. Escher, com peixes, pássaros e lagartos que se encaixam sem fresta, são o exemplo clássico. O PAS 1 de 2022 pendurou um bloco de seis itens na xilogravura Metamorphosis I, e um deles afirmou que isometrias são movimentos rígidos, como rotação e translação, mas que não seria possível verificar transformações desse tipo na obra: o item está errado, porque o padrão de losangos repetidos da gravura nasce justamente de deslocar e espelhar um único motivo. A definição da primeira metade estava certa; a conclusão a contradizia.
As quatro isometrias do plano, aplicadas ao mesmo motivo: translação, rotação, reflexão e reflexão deslizante. Em todas, a cópia tem as mesmas medidas do original; nas duas últimas, a orientação está invertida. Ladrilhamentos como os de Escher são repetições do motivo por essas quatro operações. Diagrama autoral.
Dezessete e só dezessete
Há exatamente 17 maneiras essencialmente diferentes de combinar isometrias para repetir um motivo por todo o plano, os chamados grupos de papel de parede, classificados no fim do século XIX (Fedorov, 1891). Padrões de azulejos, de tecidos e de gravuras se encaixam sempre num desses 17 tipos, e Escher, que não era matemático, os redescobriu na prática estudando os mosaicos da Alhambra, em Granada, onde se encontram exemplares de boa parte deles.
Ler a figura: qual matriz fez isso?
Na prova, o caminho inverso é frequente: a figura original e a imagem estão impressas, e o item pergunta pela matriz, ou afirma que uma certa matriz (ou “uma única matriz”) faz a transformação. O método tem dois passos.
Passo 1, com o quadrado unitário. Se a figura de partida é o quadrado unitário, os dois vértices da imagem adjacentes à origem são as colunas da matriz. Um paralelogramo de vértices (0,0), (3,1), (4,3) e (1,2) vem de M=(3112), colunas (3,1) e (1,2); o quarto vértice tem de ser a soma das colunas, (4,3), e é. Se o quarto vértice impresso não fosse a soma, não haveria matriz: a figura não seria a imagem linear de um quadrado.
Passo 2, com pontos quaisquer. Se a prova dá pontos P, Q, … e as imagens P′, Q′, …, cada ponto gera duas equações nas quatro incógnitas a, b, c, d (uma para a abscissa da imagem, outra para a ordenada). Dois pontos não alinhados com a origem geram quatro equações e determinam a matriz sozinhos. Um terceiro ponto não acrescenta incógnita nenhuma: a sua imagem já está forçada pela matriz encontrada, e o item se decide conferindo se a imagem forçada coincide com a impressa. A origem, por sua vez, não gera informação (vai sempre em si mesma) e não pode ir a lugar nenhum fora da origem.
Exemplo resolvido 8: existe a matriz? Uma transformação linear deveria levar P(1,2) em P′(3,1) e Q(2,−1) em Q′(1,−3). (a) Encontre a matriz. (b) Ela pode levar R(3,1) em R′(4,2)? (a) Da abscissa: a⋅1+b⋅2=3 e a⋅2+b⋅(−1)=1; da segunda, b=2a−1, e na primeira a+4a−2=3, logo a=1 e b=1. Da ordenada: c+2d=1 e 2c−d=−3; d=2c+3, c+4c+6=1, c=−1 e d=1. A matriz é M=(1−111) (a semelhança 2⋅R(−45°) da seção anterior). (b) A imagem de R está forçada: M(3,1)=(3+1,−3+1)=(4,−2), e não (4,2). Nenhuma matriz cumpre as três exigências; uma afirmação do tipo “existe uma única matriz que leva P, Q e R em P′, Q′ e R′” seria falsa. Conferência:M(1,2)=(3,−1+2)=(3,1) e M(2,−1)=(1,−2−1)=(1,−3), as duas imagens dadas.
Quatro pontos não cabem em quatro incógnitas
A intuição “quatro incógnitas, quatro pontos, a conta fecha” é a isca. Cada ponto fora da origem impõe duas condições, e a origem não impõe nenhuma. Três pontos fora da origem impõem seis condições sobre quatro números, e em geral não há solução. Julgue contando condições, não pontos.
Foi exatamente essa a armadilha do PAS 3 de 2022: sobre os vértices da mesa, A(0,0), B(−2,5), C(4,6) e D(9,2), um item afirmou que existe uma única matriz (acbd) que transforma A, B, C e D em A′(0,0), B′(1,0), C′(0,1) e D′(1,1). A origem vai sozinha. As condições sobre B e C determinam a matriz: −2a+5b=1 e 4a+6b=0 dão a=−163 e b=81; −2c+5d=0 e 4c+6d=1 dão c=325 e d=161. A imagem de D fica forçada em (9a+2b,9c+2d)=(−1627+164,3245+324)=(−1623,3249), longe de (1,1). Não existe matriz alguma, e “existe uma única” é falso: item errado. Há um atalho geométrico: os pontos A′, B′, D′ e C′ são os vértices de um quadrado, cujo vértice oposto à origem é a soma B′+C′; se D fosse a imagem linear correspondente, D teria de ser B+C=(2,11), e é (9,2). A mesa não é um paralelogramo, e uma transformação linear nunca leva um quadrilátero que não é paralelogramo num paralelogramo de área não nula (se detM=0 a imagem é um segmento, e o quadrado A′B′D′C′ tem área 1).
Como a banca pergunta
Os itens de transformações do PAS chegam com um texto-base (um canavial, uma ilustração, uma gravura) e pedem, em geral, uma destas cinco coisas:
Executar uma regra dada e ler sinais. A matriz vem impressa; o item afirma em que quadrante cai a imagem de um segmento ou de uma região. Aplique a matriz a (x,y) com letras, escreva x′ e y′ e leia os sinais. Foi o item de 2025.
Decidir se existe (ou se é única) a matriz que leva pontos dados em imagens dadas. Conte condições (duas por ponto fora da origem) contra as quatro incógnitas; com dois pontos independentes a matriz está determinada, e o terceiro ponto é um teste. Foi o item de 2022.
Reconhecer isometrias numa obra. A afirmação costuma trazer uma definição correta seguida de uma conclusão falsa sobre a figura, ou o contrário. Separe as duas metades e julgue cada uma. Foi o item do PAS 1 de 2022 sobre Escher.
Compor e comparar ordens. “Aplicar M1 e depois M2 equivale a aplicar M1M2”: falso em geral, a composta é M2M1. Exceções a lembrar: duas rotações, rotação com homotetia.
Área e determinante. “A imagem do triângulo tem a mesma área”: verdadeiro se ∣det∣=1 (rotação, reflexão, cisalhamento), falso em caso contrário; a área da imagem é ∣det∣ vezes a área original.
O item tipo B pode pedir o determinante, uma coordenada da imagem de um ponto ou a área da figura transformada; o tipo C, qual das matrizes impressas faz uma certa transformação. Em todos, a conta é curta; o que decide é a leitura das colunas e dos sinais.
Os erros que mais derrubam
Sentido do giro.(01−10) e (0−110) diferem só na posição do −1 e giram em sentidos opostos. Aplique a (1,0): se a imagem tem ordenada positiva, o giro é anti-horário.
Ordem da composição. “Primeiro T1, depois T2” é M2M1, com a primeira à direita. Entre as transformações de prova, trocam de ordem sem mudar o resultado: rotações entre si, escalas entre si e qualquer uma delas com uma homotetia; reflexão com rotação, ou com reflexão em outro espelho, em geral não.
Translação como matriz 2×2. Não existe: a matriz fixa a origem, a translação não. Translação é soma de vetor; rotação em torno de um ponto fora da origem e homotetia de centro fora da origem são “transladar, aplicar a matriz, transladar de volta”.
Linhas no lugar de colunas. As imagens de (1,0) e (0,1) são as colunas. A transposta é outra transformação (para rotações, é a rotação oposta).
Determinante em vez de módulo. O fator de área é ∣det∣; o sinal informa a orientação. Uma reflexão tem det=−1 e preserva a área.
“Quatro pontos, quatro incógnitas”. Cada ponto fora da origem impõe duas condições; a origem, nenhuma. Três pontos independentes em geral não têm matriz.
Confundir reta invariante com pontos fixos. No cisalhamento horizontal, toda reta y=c é invariante, mas só o eixo x é fixo ponto a ponto.
Chamar a meia-volta de reflexão.(x,y)↦(−x,−y) é R(180°), determinante +1: a figura chega girada, com a orientação preservada.
O essencial em meia página
Translação:(x,y)↦(x+a,y+b); soma de vetor, não matriz; preserva tudo, não fixa ponto algum; v=P′−P.
Matriz 2×2:(x,y)↦(ax+by,cx+dy); colunas = imagens de (1,0) e (0,1); origem fixa; quadrado unitário vai no paralelogramo das colunas.
Reflexões: eixo x(100−1); eixo y(−1001); y=x(0110); y=−x(0−1−10). det=−1; S2=I; duas reflexões = rotação do dobro do ângulo entre os espelhos.
Homotetia e escala:kI (distâncias ×k, áreas ×k2, k<0 inclui meia-volta); (k100k2) (áreas ×k1k2). Centro fora da origem: P′=C+k(P−C).
Cisalhamento:(10k1), (x,y)↦(x+ky,y); eixo x fixo; det=1, área preservada.
Composição: “T1 depois T2” =M2M1; não comuta em geral; rotações comutam entre si e com homotetias.
Determinante: área da imagem =∣detM∣⋅ área; sinal negativo = orientação invertida; det=0 achata o plano numa reta, sem inversa.
Pontos fixos: resolva MP=P. Rotação e homotetia: só a origem; reflexão: o espelho inteiro; cisalhamento: o eixo; translação: nenhum.
Isometrias: translação, rotação, reflexão, reflexão deslizante; preservam distâncias (figura congruente). Semelhança: distâncias ×k, áreas ×k2 (figura semelhante). Matriz de isometria linear: colunas unitárias e perpendiculares; det=+1 rotação, −1 reflexão.
Na prova: regra dada → aplique a (x,y) e leia sinais; “existe a matriz?” → duas condições por ponto, a origem não conta, o terceiro ponto é teste; obra de arte → separe definição e conclusão.
Exercícios temporariamente indisponíveis
Não foi possível consultar o banco de questões. O conteúdo da aula continua disponível.
Flashcards temporariamente indisponíveis
Não foi possível consultar os cartões de revisão.
Transformações no plano: reflexão, translação e rotação de figuras geométricas
Professora Gisele Ramos - Matemática · 10:11
Introdução. Segundo a descrição da autora, a aula “fala sobre transformações no plano, tais como a reflexão, a translação e rotação”, mostra “a composição destas transformações” e explica “o que é um eixo de reflexão, um vetor de translação e um centro de rotação”, com capítulos marcados (Reflexão 00:00, Translação 02:36, Rotação 04:43). É a geometria das seções “Mover uma figura inteira é somar o mesmo par a todos os pontos”, “Espelhar é trocar um sinal” e “Girar é usar seno e cosseno”, antes das matrizes.
Aprofundamento. A descrição do autor promete “o que é uma transformação linear”, “como calcular as transformações lineares, encontrar vetores a partir de uma transformação linear” e “as transformações lineares de projeção, reflexão, rotação e ampliação ou redução”: é o conteúdo das seções “As colunas da matriz dizem para onde vão (1, 0) e (0, 1)”, das reflexões, da rotação e da homotetia, com a matriz de cada uma escrita por extenso.
Transformação no plano: cisalhamento
Matna - Matemática com a professora Naara · 10:28
Aplicação. Aula dedicada só ao cisalhamento (“nesta aula, iremos discutir e aplicar cisalhamento no plano”, na descrição da autora): a matriz com 1 na diagonal e o fator fora dela, o deslizamento proporcional à altura e o efeito sobre o quadrado. É a seção “Inclinar sem mudar a área: o cisalhamento”, e serve de ponte para o texto-base da mesa de Kuczyński do PAS 3 de 2022.
Isometrias no Plano
O Geogebra · 13:00
Aplicação com ferramenta. “Reflexões, translações e rotações de figuras no GeoGebra”, segundo a descrição do canal: mostra como construir cada isometria com os comandos do programa e ver a figura e a imagem ao mesmo tempo. Complementa a seção “Isometrias e semelhanças: o que se preserva” e a figura das quatro isometrias; quem quiser testar as matrizes da página pode usar o comando AplicarMatriz do GeoGebra.
PAS 3 UnB 2025 - Item 26 | Matrizes x Geometria Analítica - Prof. Tatarin
Matemática Linda · 10:37
Resolução de prova. O professor Tatarin resolve “passo a passo o item 26 de Geometria Analítica do PAS 3 UnB 2025” (a descrição traz o enunciado completo: a matriz de giro horário aplicada aos pontos do segmento 3x + 4y = 800 do canavial). É o item real tratado na seção “Girar é usar seno e cosseno” e vinculado nos exercícios desta página; vale assistir depois de tentar sozinho.
Girar, espelhar, redimensionar, inclinar e arrastar: cada botão do editor aplica a mesma regra a todos os pontos da figura, e quatro das cinco cabem numa matriz 2×2.Translação pelo vetor (−4,2): as quatro setas que ligam cada vértice à sua imagem são cópias do mesmo vetor. A figura não gira, não cresce e não se deforma; só muda de lugar. Diagrama autoral.A matriz (31−12) manda (1,0) em (3,1) e (0,1) em (−1,2): as duas colunas. O quadrado unitário vira o paralelogramo gerado por esses dois vetores, com o quarto vértice na soma (2,3). Diagrama autoral.As quatro reflexões de prova aplicadas à mesma figura. A figura refletida é a imagem “no espelho”: tem as mesmas medidas, mas a orientação invertida, o que o determinante −1 registra. Diagrama autoral.A rotação de 60° lê-se nas colunas: (1,0) vai para (cos60°,sen60°) e (0,1) vai para (−sen60°,cos60°), um quarto de volta à frente no círculo. Diagrama autoral.A mesma figura girada de um quarto de volta nos dois sentidos. Com (x,y)↦(−y,x) ela vai do primeiro ao segundo quadrante; com (x,y)↦(y,−x), do primeiro ao quarto. Os sinais das coordenadas novas decidem o quadrante antes de qualquer desenho. Diagrama autoral.O quadrado unitário tem área 1; a sua imagem tem área ∣detM∣. O cisalhamento inclina sem mudar a área (determinante 1); a matriz (2113) quintuplica as áreas; a matriz (1224), de determinante zero, achata todo o plano sobre a reta y=2x. Diagrama autoral.As mesmas duas transformações em ordens trocadas: R⋅S é a reflexão em y=x e S⋅R é a reflexão em y=−x. A matriz da composta se escreve da direita para a esquerda: a primeira a agir fica junto do ponto. Diagrama autoral.As quatro isometrias do plano, aplicadas ao mesmo motivo: translação, rotação, reflexão e reflexão deslizante. Em todas, a cópia tem as mesmas medidas do original; nas duas últimas, a orientação está invertida. Ladrilhamentos como os de Escher são repetições do motivo por essas quatro operações. Diagrama autoral.O cisalhamento em carne e osso: cada carta desliza proporcionalmente à sua altura, a base não se move e o volume (a área, no plano) não muda, porque o determinante vale 1.Levar o tampo em perspectiva de volta a um quadrado foi o problema do PAS 3 de 2022: dois vértices determinam a matriz, e o terceiro decide se ela existe.Ladrilhar o plano é repetir um motivo por isometrias: translação, rotação, reflexão e reflexão deslizante. Os mosaicos da Alhambra inspiraram as gravuras de Escher que o PAS 1 de 2022 levou à prova.O controlador do robô guarda uma matriz 2×2 para cada giro e multiplica as coordenadas da peça por ela; girar e desgirar é multiplicar por R(θ) e por R(−θ).O itálico sintético é um cisalhamento horizontal: cada linha da letra desliza proporcionalmente à altura, com fator perto de 0,2, uma inclinação de uns 12°.Quando o mapa gira para acompanhar o carro, cada ponto da tela é levado a outro pela mesma rotação em torno do centro: uma matriz R(θ) aplicada a milhares de pontos de uma vez.
Rota PAS 3
Matrizes e sistemas: a álgebra que liga circuitos · PAS 3
Fontes desta página
Os materiais abaixo contribuíram para a explicação e os exemplos deste assunto.
Rota PAS 3 — Matrizes e sistemas: a álgebra que liga circuitos · Antes de começar (ideia 5: sinais dos quadrantes e a tabela de senos e cossenos); O que cai daqui (linha Transformações do plano e rotações, MAT5/MAT6); Transformações do plano: a máquina de girar pontos (conceito da matriz 2×2 e da matriz de rotação, item PAS 3 2025/26, composição R(α)R(β) = R(α + β), armadilha do sentido); Como a banca cobra (item PAS 3 2022/117 e o texto-base de Kuczyński); síntese (Transformações); Banco de treino T1, T2, T8 e T9
Recorte por assunto: só a matriz como movimento do plano. O capítulo foi fonte de fatos, de recorte e dos dois itens reais do PAS 3; a abertura, os exemplos, os números, as figuras e a ordem desta página são próprios, e a página amplia o capítulo com translação, reflexões, homotetia, cisalhamento, determinante como área, pontos fixos e isometrias. Fora: álgebra geral de matrizes (matematica/matrizes), determinantes 3×3 e Cramer (matematica/determinantes), complexos como rotação (página futura de números complexos).
Rota PAS 1 — Geometria plana: ladrilhamento e isometrias · Ladrilhar o plano (condição dos 360°) e Na prova (item PAS 1 2022/98, isometrias na xilogravura Metamorphosis I de Escher); síntese (Ladrilhamento)
Só a definição de isometria e o item real, reusado por GUID da página angulos-e-poligonos; o ladrilhamento em si é assunto da página de ângulos e polígonos.
Mapa de itens de Matemática do PAS 3 (p1-mat a p4-mat + grep nas três classificações) · Linhas TP: PAS 3 2025/26, PAS 3 2022/117 e PAS 1 2022/98; a ponte com complexos (2016/90 e 2021/113) fica para a página de números complexos
Mapa vinculante do bloco; os três itens desta página foram abertos na imagem do caderno a 150 dpi.
Cadernos e gabaritos oficiais do PAS/UnB (Cespe/Cebraspe) · PAS 3 2025 (item 26, gabarito C), PAS 3 2022 (texto-base de Pawel Kuczyński, itens 117 a 120; gabarito 117 E), PAS 1 2022 (texto-base de Escher, itens 95 a 100; gabarito 98 E)
Itens reproduzidos verbatim; gabaritos lidos nos GAB oficiais e conferidos em classificacao-pas3/2025.json, classificacao-pas3/2022.json e classificacao/2022.json.
Cadernos em PDF (figuras e matrizes impressas) · 2025-PAS3 p. 5 do PDF (a matriz [[0, 1], [−1, 0]] impressa no item 26); 2022-PAS3 p. 16 do PDF (Figura VI com A = (0, 0), B = (−2, 5), C = (4, 6), D = (9, 2); a matriz (1/49)[[5, 2], [−2, 9]] chamada de cisalhamento no texto-base; Figura VII com A′ = (0, 0), B′ = (0, 1), C′ = (32/49, 46/49), D′ = (1, 0)); 2022-PAS1 p. 11 do PDF (Metamorphosis I e o item 98)
Páginas abertas a 150 dpi. O caderno de 2022 escreve B = (−2, 5), e a Figura VII confirma (a matriz impressa leva B em (0, 1), C em (32/49, 46/49) e D em (1, 0)); o livro Rota PAS 3 trazia B(2, 5) e foi corrigido.